お知らせ
-
箱庭ドローン v5.0.0 リリース! センサーの取り付け方まで試せる。PX4の実機用ファームウェアでx500が飛ぶ。
Category : お知らせ箱庭ドローンの無償版(hakoniwa-drone-core)v5.0.0 を公開しました! 前回の v4.2…
-
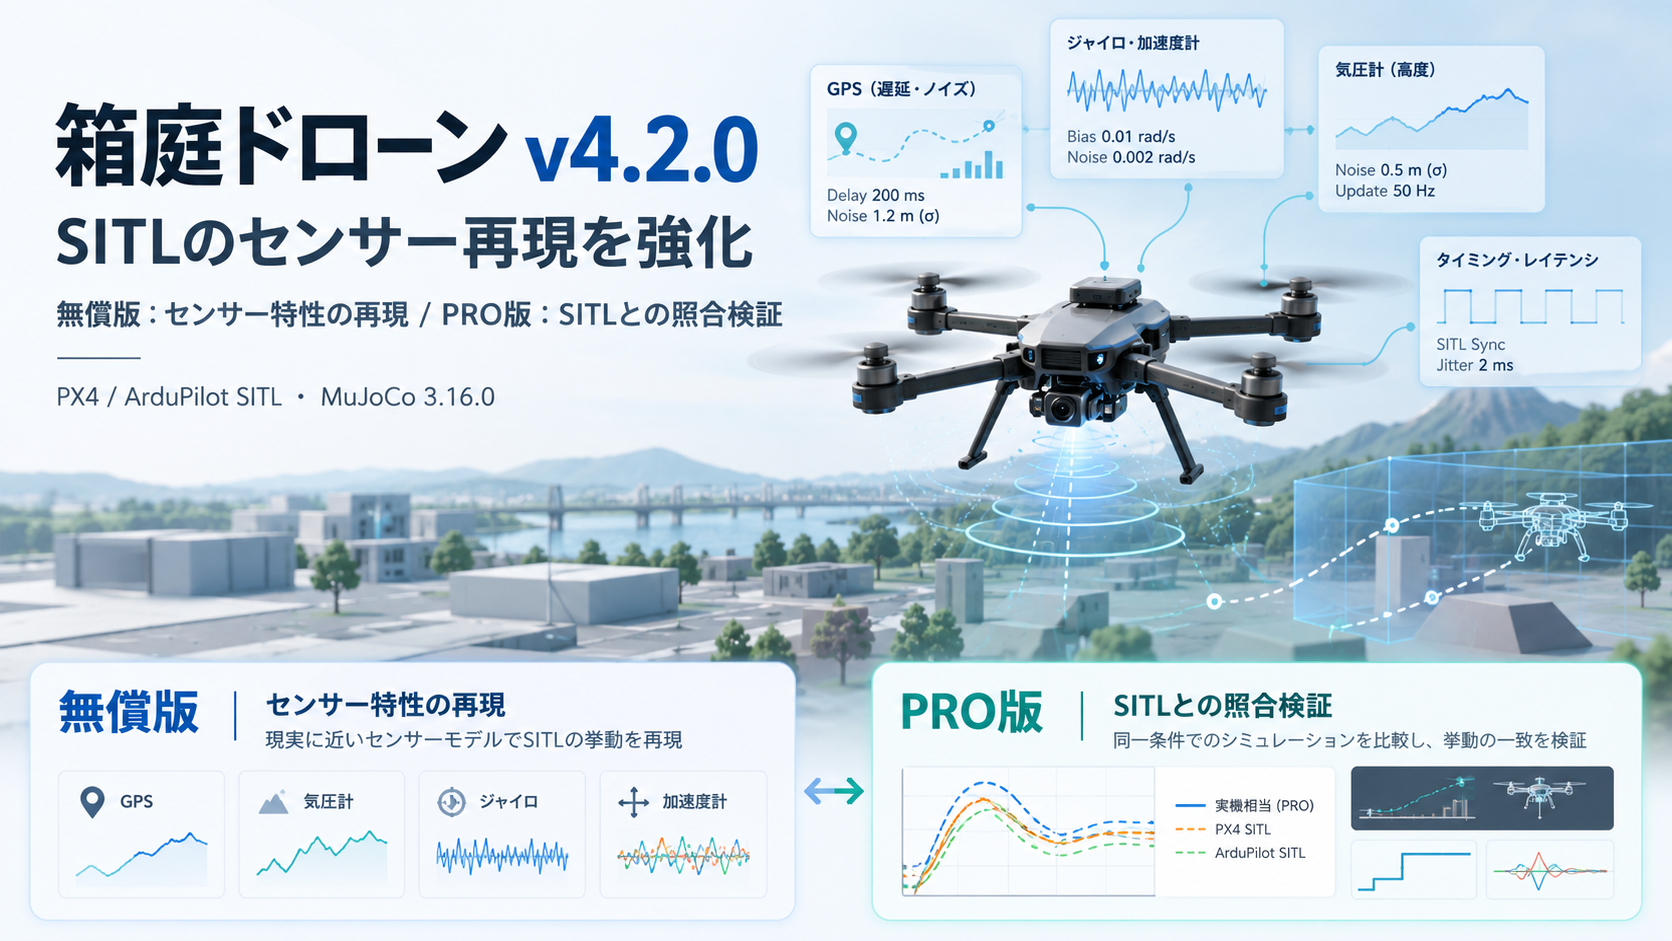
箱庭ドローン v4.2.0 リリース! ― センサーの「届き方」を再現。制御検証を、さらに一歩先へ。
Category : お知らせ箱庭ドローン v4.2.0の主な更新を、無償版とPRO版に分けて紹介。MuJoCo 3.16.0、PX4・Ar…
-
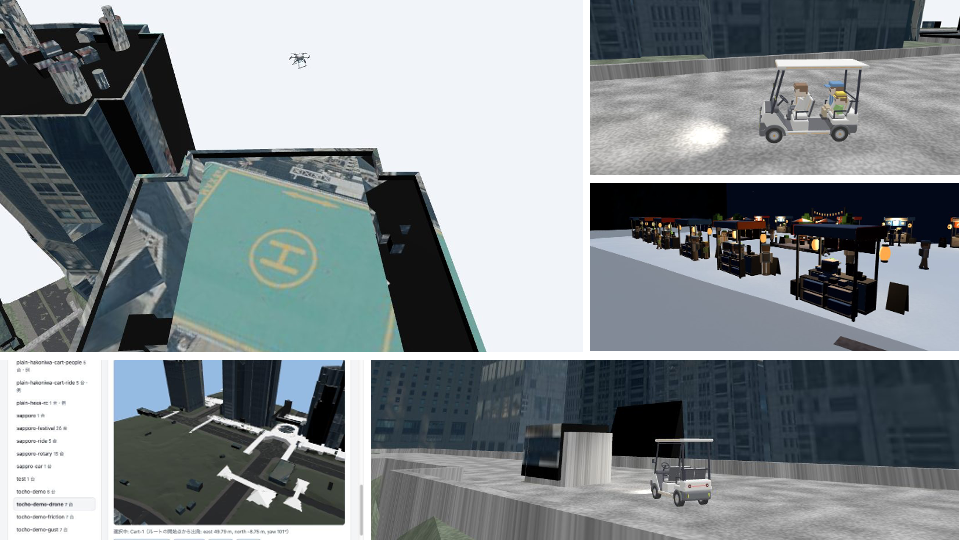
Hakoniwa Urban Mobility v1.0.0 リリース!― PLATEAUの実在都市を「試せる街」へ
Category : お知らせ箱庭ラボは、Hakoniwa Urban Mobility v1.0.0 をリリースしました。 Hakoniw…
-
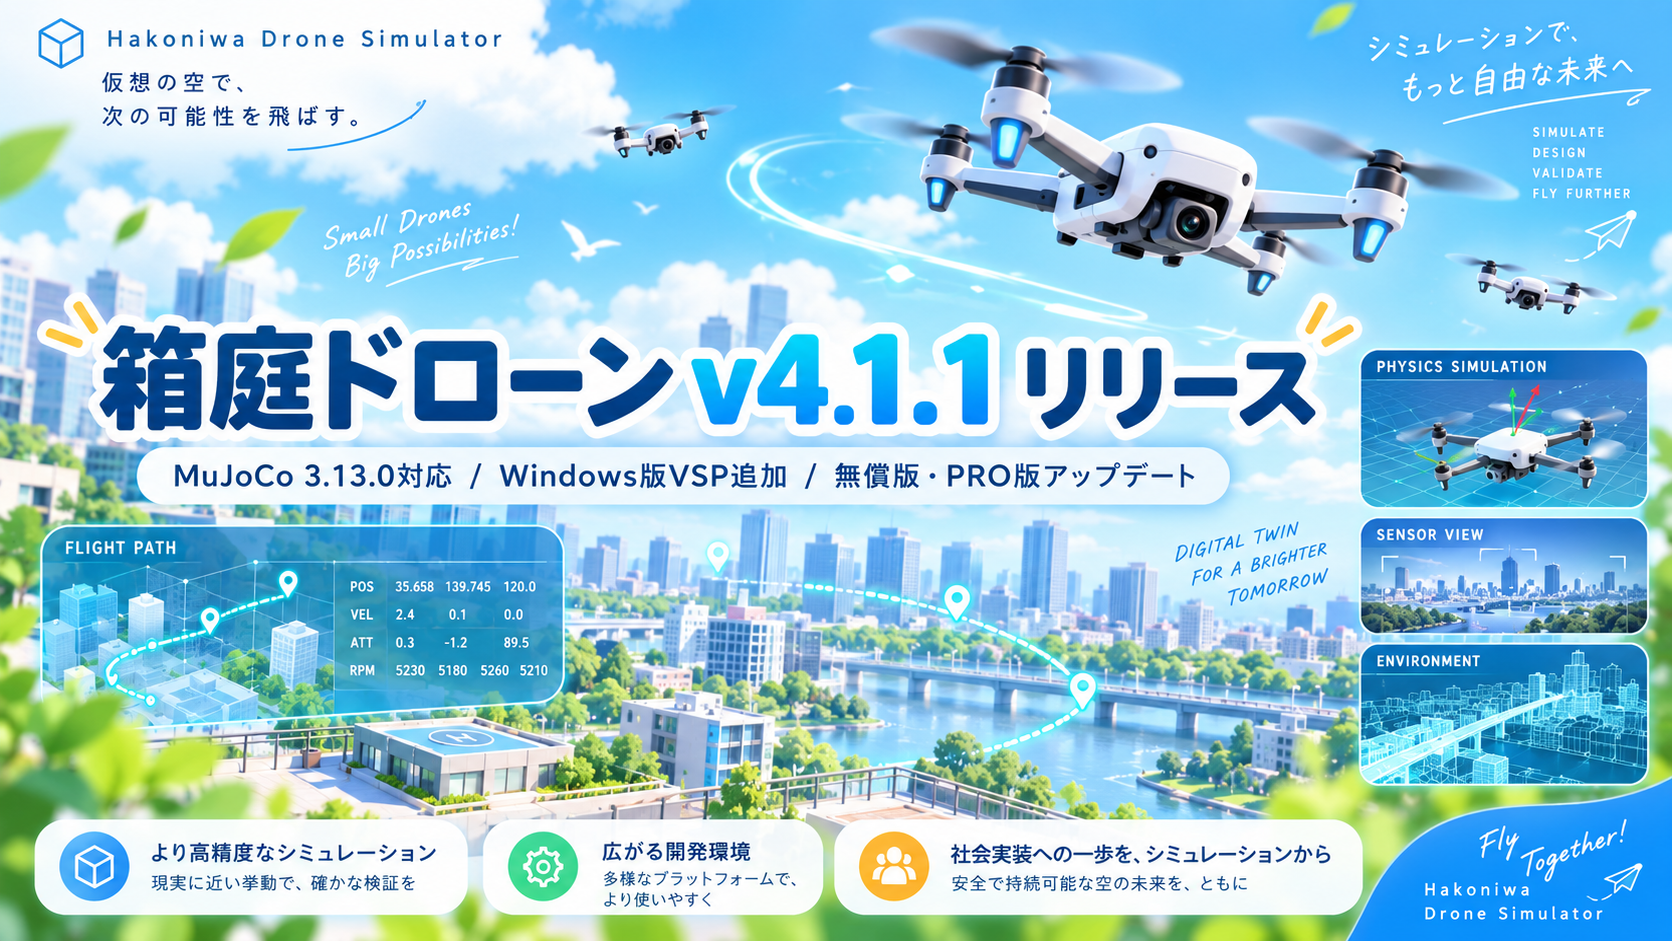
箱庭ドローン v4.1.1 リリース! — v3.7.1からの主なアップデート
Category : お知らせ箱庭ドローンシミュレータ v4.1.1 をリリースしました。 前回、箱庭ドローンのリリースをご案内したのは、2…
-
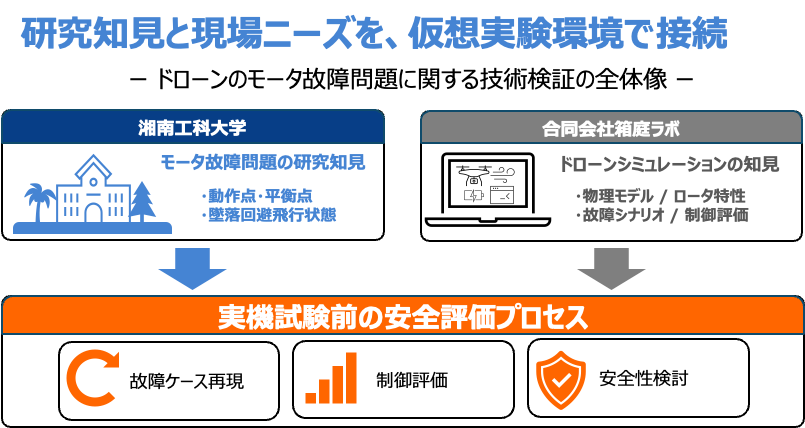
湘南工科大学とドローン故障検証に関する技術検証を開始しました
Category : お知らせ合同会社箱庭ラボは、湘南工科大学における「飛行形ドローンのモータ故障問題」に関する研究知見を踏まえ、ドローンの…
-

箱庭 Getting Started:Windows + WSL2 向け QuickStart を公開しました
Category : お知らせ箱庭 Getting Started に、Windows + WSL2 向けの QuickStart を追加し…
-

【速報】箱庭 Getting Started に向けて、MuJoCo × Godot × Python による TurtleBot3 デモが動作しました
Category : お知らせ箱庭ラボでは現在、箱庭エコシステムの最初の入口となる Getting Started の整備を、オープンソース…
-

-

分散シミュレーションにおける因果性制御 ― 箱庭のアプローチ ―
Category : お知らせ本日のお知らせ第二弾です! 2026/04/13(月)16:00からTOPPERS技術検討会議にて、「分散シミ…
-