DRONE / CONTROL
ドローンの設計・制御を検証する
機体作成、PID自動チューニング、ローター故障・風外乱、PX4・ArduPilotとの比較まで、一連の試験を行えます。
箱庭ドローンPROの技術を見る →
一緒に創ろう
ドローンやロボットの制御、センサーの誤差・振動、故障・外乱から、実在都市のモビリティ検証まで。現場では試しにくい「もしも」を、物理シミュレーションで繰り返し確かめます。
OSSの「箱庭」を土台に、設計・実験・検証をつなぐ技術を開発しています。
箱庭ラボは、実機を動かす前に確かめたいことを、技術とデータで検証できる環境をつくっています。
機体作成、PID自動チューニング、ローター故障・風外乱、PX4・ArduPilotとの比較まで、一連の試験を行えます。
箱庭ドローンPROの技術を見る →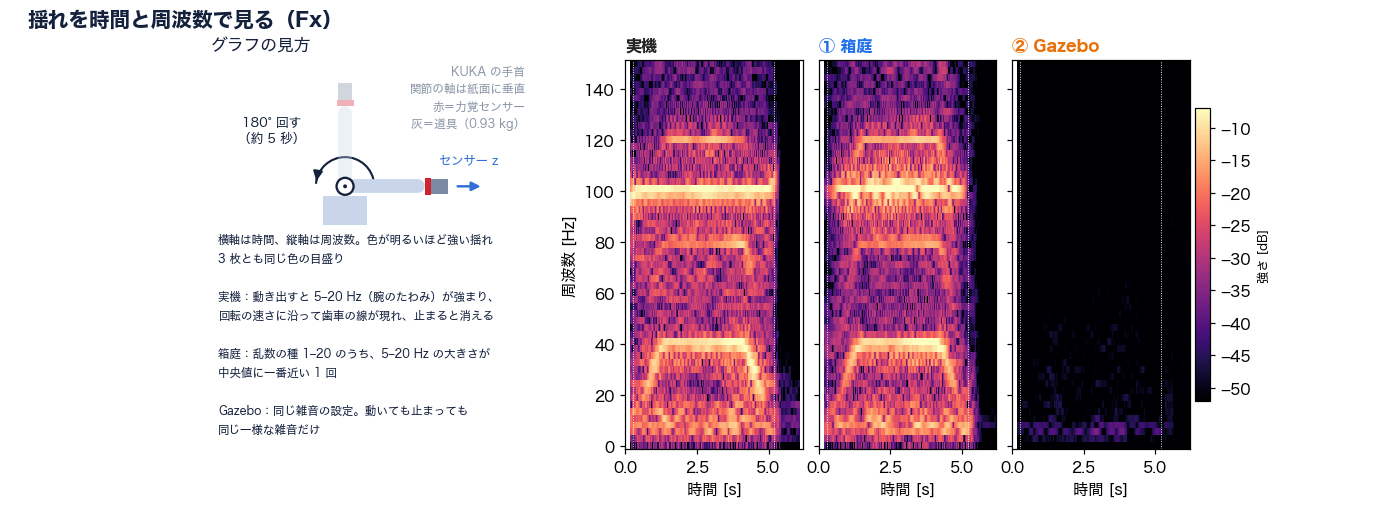
ノイズ、バイアス、ドリフト、分解能、遅れ、動く腕の振動まで。実機データとの照合と公開テストで特性を確かめます。
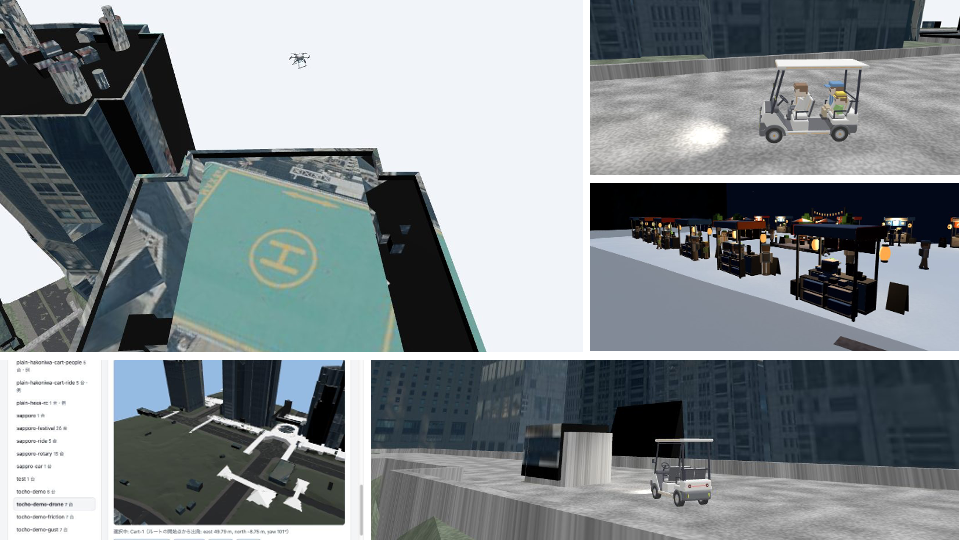
箱庭センサーPROの技術を見る →PLATEAUの地形・建物を物理モデルへ変換し、車・カート・ドローン・人を動かして道路勾配や接触、外乱を検証します。
Urban Mobilityの紹介を見る →
分散実行と時刻同期を土台に、ロボット、物理エンジン、ROS 2を含むシステムの連携・再現試験を支えます。
分散シミュレーション「箱庭」を知る →条件をそろえて測り、違いを説明する。箱庭ラボが公開している検証結果の例です。
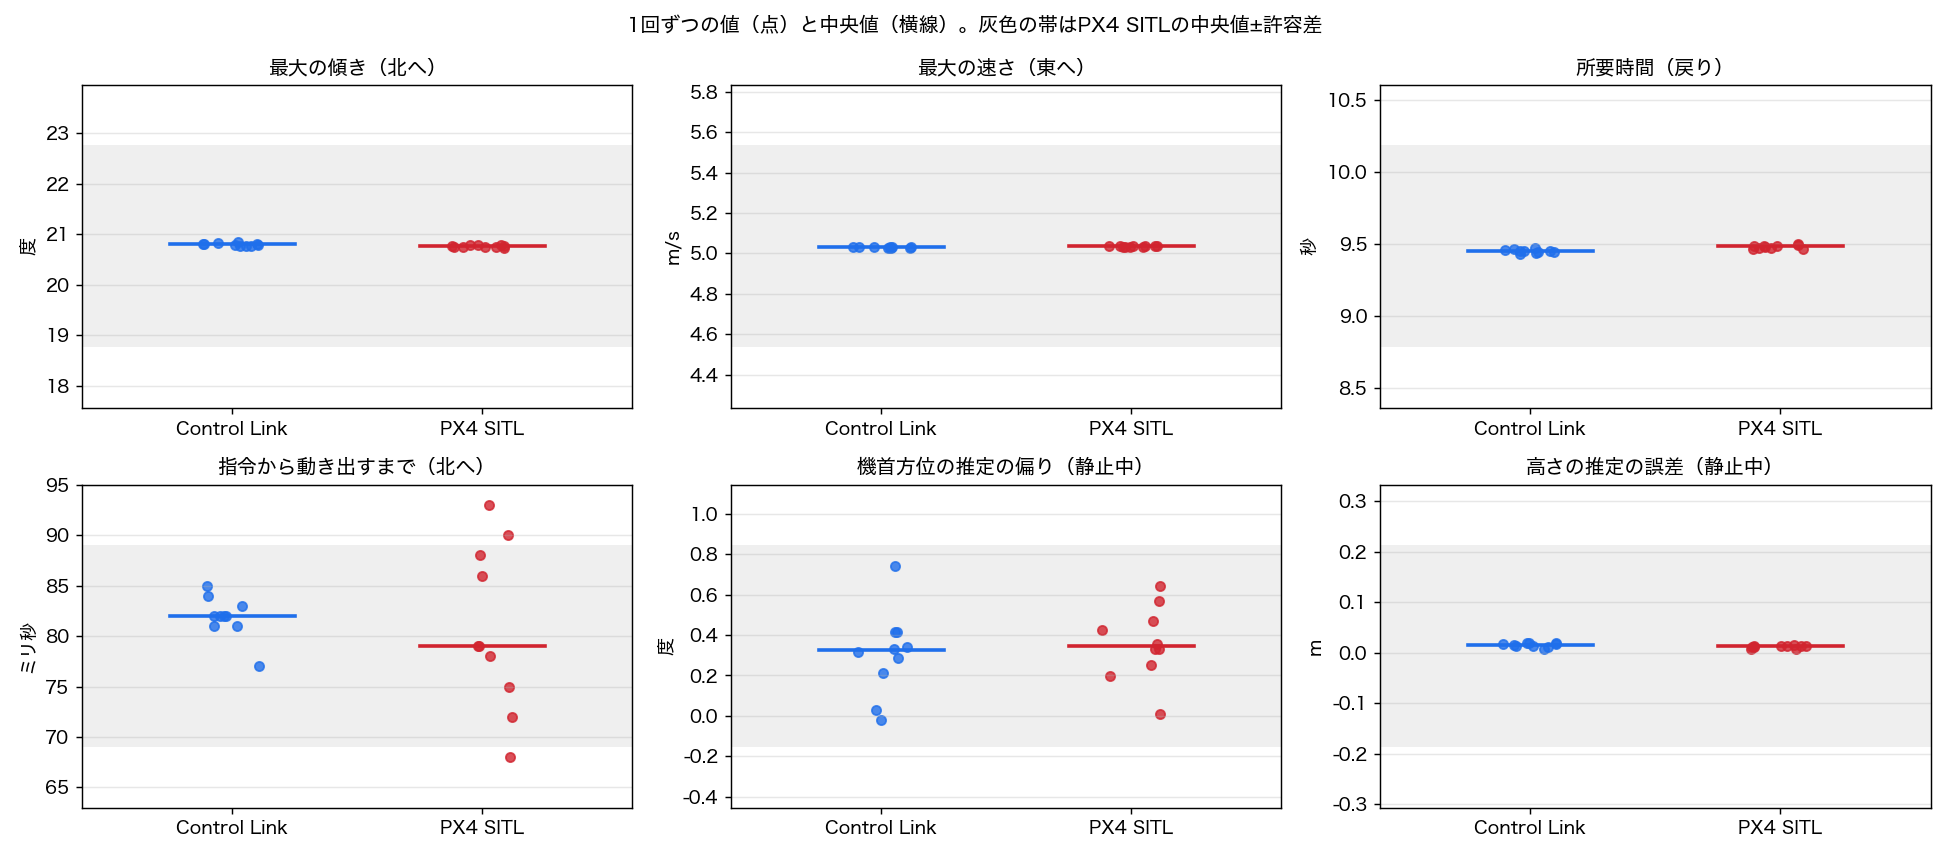
x500の飛行を各10回実施。判定はOK 63・要確認5・NG 0。
検証結果を詳しく見る →x500の飛行を各10回実施。判定はOK 66・要確認6・NG 0。
検証結果を詳しく見る →PX4向け約7分、ArduPilot向け約15分。5段階の自動探索の実行例。
チューニング方法を見る →macOS・Linuxで仕様対応テストが全件PASS。さらにKUKA実機の力覚振動(5–20 Hz)に対し6軸で0.77–1.30倍の再現結果(同じ実測データで調整)。
センサーPROの検証結果を見る →※ 飛行比較は事前に定めた許容差による統計的判定であり、実機との一致を意味しません。実行時間は当該条件での例です。センサー振動モデルはKUKAの特定の実測データに合わせ込んだ結果であり、未知の動作・機体への精度を保証しません。
同じ「PRO」でも、提供形態は異なります。用途に合う入口から始められます。
ソースコードを提供するライセンス。機体設計・制御・センサー・シナリオを、コードや設定、ログを読みながら改変・検証できます。
製品ページを見る →実装はバイナリで提供。センサーの誤差・振動モデルを仕様と公開テストで検証でき、個人・学術・非商用研究は条件付きで無償、商用利用には別途ライセンスが必要です。
製品ページを見る →検証テーマの相談、導入支援、独自モデル・制御連携の開発までご相談いただけます。
箱庭ドローンの無償版(hakoniwa-drone-core)v5.0.0 を公開しました! 前回の v4.2…
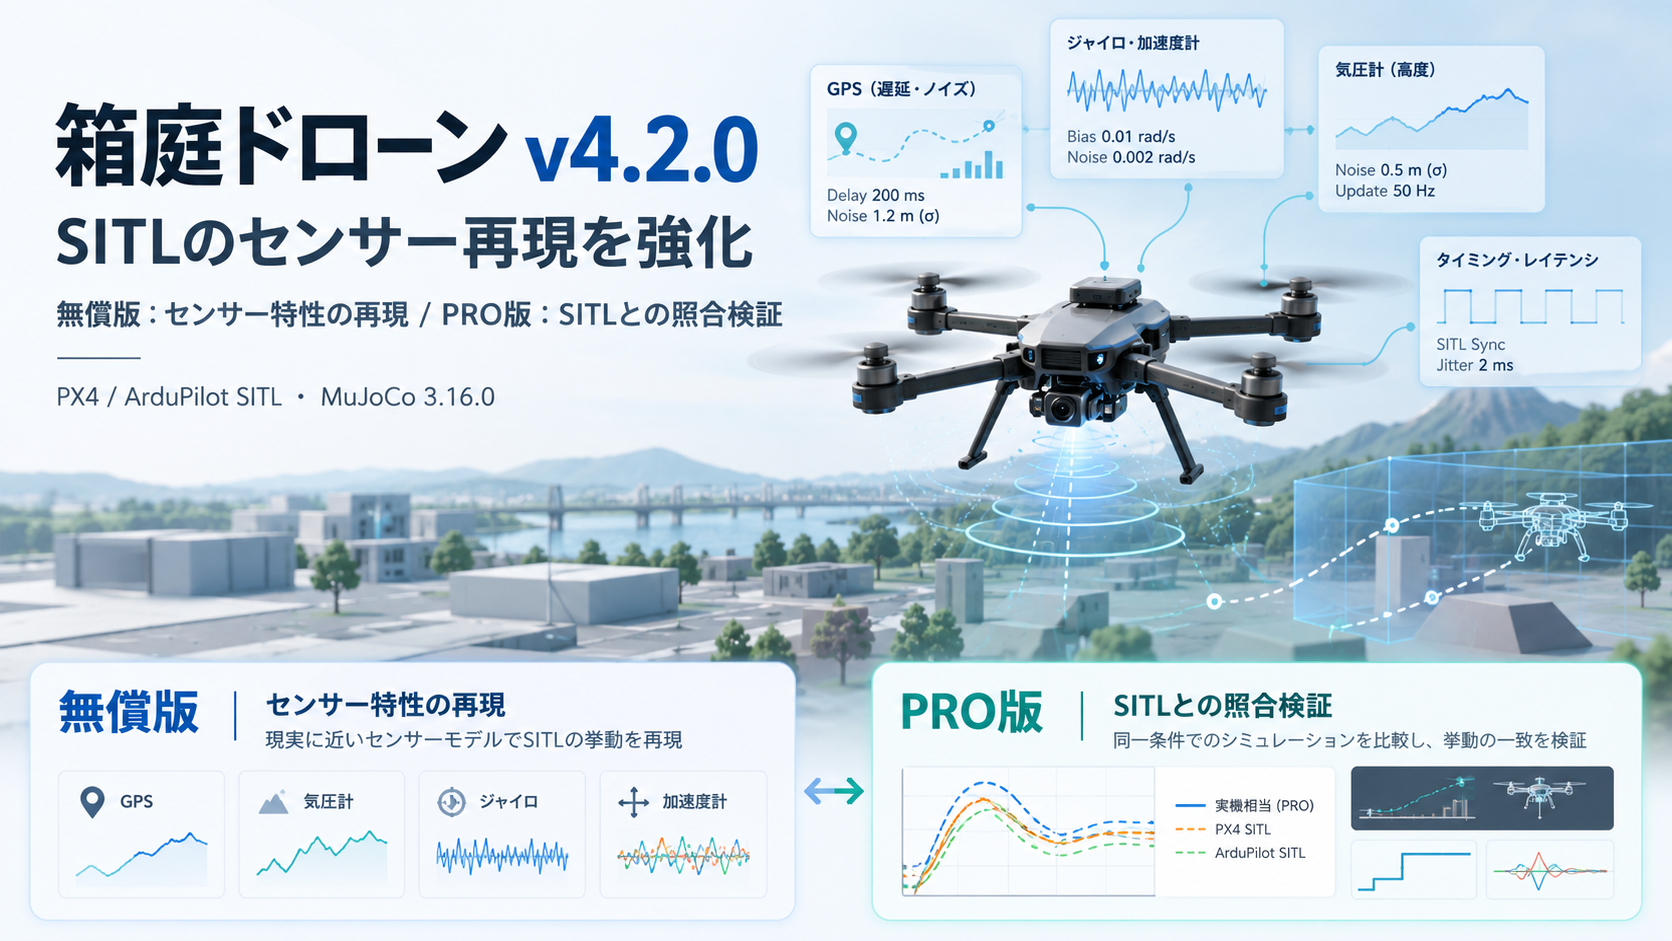
箱庭ドローン v4.2.0の主な更新を、無償版とPRO版に分けて紹介。MuJoCo 3.16.0、PX4・Ar…
箱庭ラボは、ドローンシミュレータ「箱庭ドローンPRO」の開発・提供を通じて、
教育・研究・実証・産業応用まで、現場で“使える技術”の普及を支援しています。
その一環として、connpassにて定期的なイベントを開催中!
体験・相談・技術交流を通じて、さまざまな分野の方とつながる場を提供しています。

※ 以下は箱庭ラボ設立時にいただいた推薦文です。本文中の年数や肩書きは、寄稿当時の表現を残しています。
今回、永和システムマネジメントのもとで、TOPPERSプロジェクトで箱庭の開発を中心になって進めてこられた森崇さんが、箱庭の開発やコミュニティ活動を推進するための会社を立ち上げられたことを、TOPPERSのリーダとして歓迎します。箱庭の活動に、組込みシステム、ウェブサービス、AIといった異なる分野のエンジニアが協調的に参加し、新会社がオープンソースのビジネス化において新しい時代に先陣を切って成功するよう、TOPPERSとしても支援していきたいと思います。
名古屋大学 未来社会創造機構 モビリティ社会研究所 所長・教授
大学院情報学研究科 附属組込みシステム研究センター センター長・教授
TOPPERSプロジェクト 会長
高田 広章
「でっかく語って、少しずつ育てております!」を旗印に掲げて早くも5年目となった「箱庭」が、新たな局面を迎えました!これまでは私たち箱庭メンバーが想いを込めて育ててきました。これからは、みなさんの想いや願いを大きく結集させていって、新たなコミュニティと開発のカタチが創造されていくフェーズです。爆発的な成長に期待しています!
東京大学 大学院情報理工学系研究科 准教授
TOPPERSプロジェクト 運営委員
高瀬 英希
OUR ROOTS / 私たちが大切にしていること
箱庭ラボは、オープンソースを軸足に
シミュレーションハブ「箱庭」の技術を社会実装へとつなげます。
