箱庭ラボは、Hakoniwa Urban Mobility v1.0.0 をリリースしました。
Hakoniwa Urban Mobility は、PLATEAU の3D都市モデル上で、
車・カート・ドローン・人を同じ街に配置し、物理シミュレーションできる環境です。
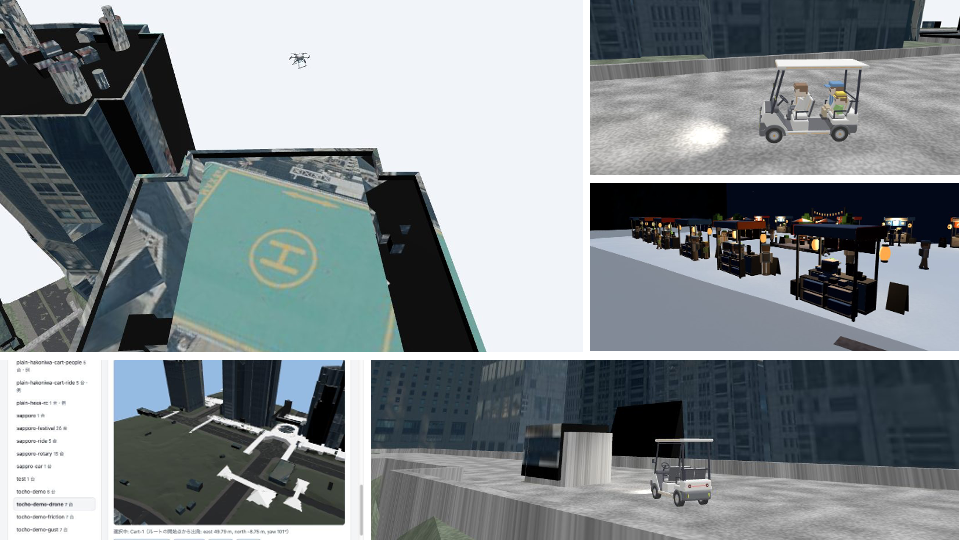
Urban Studioで、ブラウザから「もしも」を試す
v1.0.0では、Urban Studioからブラウザ上で都市やモビリティを選び、
配置・ルート設定・シミュレーション実行・3D表示までを一連の操作で行えるようになりました。
たとえば、
- 東京都庁の屋上でドローンを飛ばし、突風時の飛行余裕を調べる
- 外壁点検中のローター故障を再現し、落下位置を確認する
- 実在の坂道で、乾燥・雨・雪・凍結時の車両の停止距離を比較する
- 札幌駅前に車・人・屋台を配置し、雪の日のモビリティを動かす
といった「もしも」を、PLATEAUの実在都市を舞台に試すことができます。
見るための3Dから、物理で動く都市へ
PLATEAUの都市モデルは、見た目の3D表示だけでなく、建物・橋梁・地形などをMuJoCo向けの物理モデルへ変換しています。これにより、建物との衝突、橋の下の通過、道路勾配、摩擦などを物理シミュレーションに反映できます。
Windows向けportable packageを公開
PythonやC++の開発環境を用意せず、ZIPを展開して起動するだけでUrban Studioを試すことができます。
macOS/Windowsで実時間動作を確認しており、同一ネットワーク上のスマートフォンや別PCからの操作・表示にも対応しています。
PLATEAU AWARD 2026 一般部門へ応募しました
Hakoniwa Urban MobilityとPLATEAU物理シミュレーションの成果を、
PLATEAU AWARD 2026 一般部門
へ応募しました。
作品名:
「PLATEAU × 物理シミュレーション 実在の街で、『もしも』を試す。」
PLATEAUを
「見るための3D都市モデル」から、
実際には試しにくい条件を安全に、何度でも検証できる「試せる都市」へ。
箱庭ラボでは今後も、ロボット・モビリティ・ドローンと実在都市をつなぎ、研究開発や安全対策、運行計画などに活用できるシミュレーション環境を育てていきます。
合同会社 箱庭ラボ
担当:森崇