SITLで飛んだ。
さあ実機へ……の前に、ちょっと待った。
ドローンが飛んだ。制御も安定している。よし、次は実機!
……と思ったところで、ふと気になったんです。SITLって、実機のどこまで動かしているんだっけ?
センサー値は来る。でも、センサーチップは読んでいない?
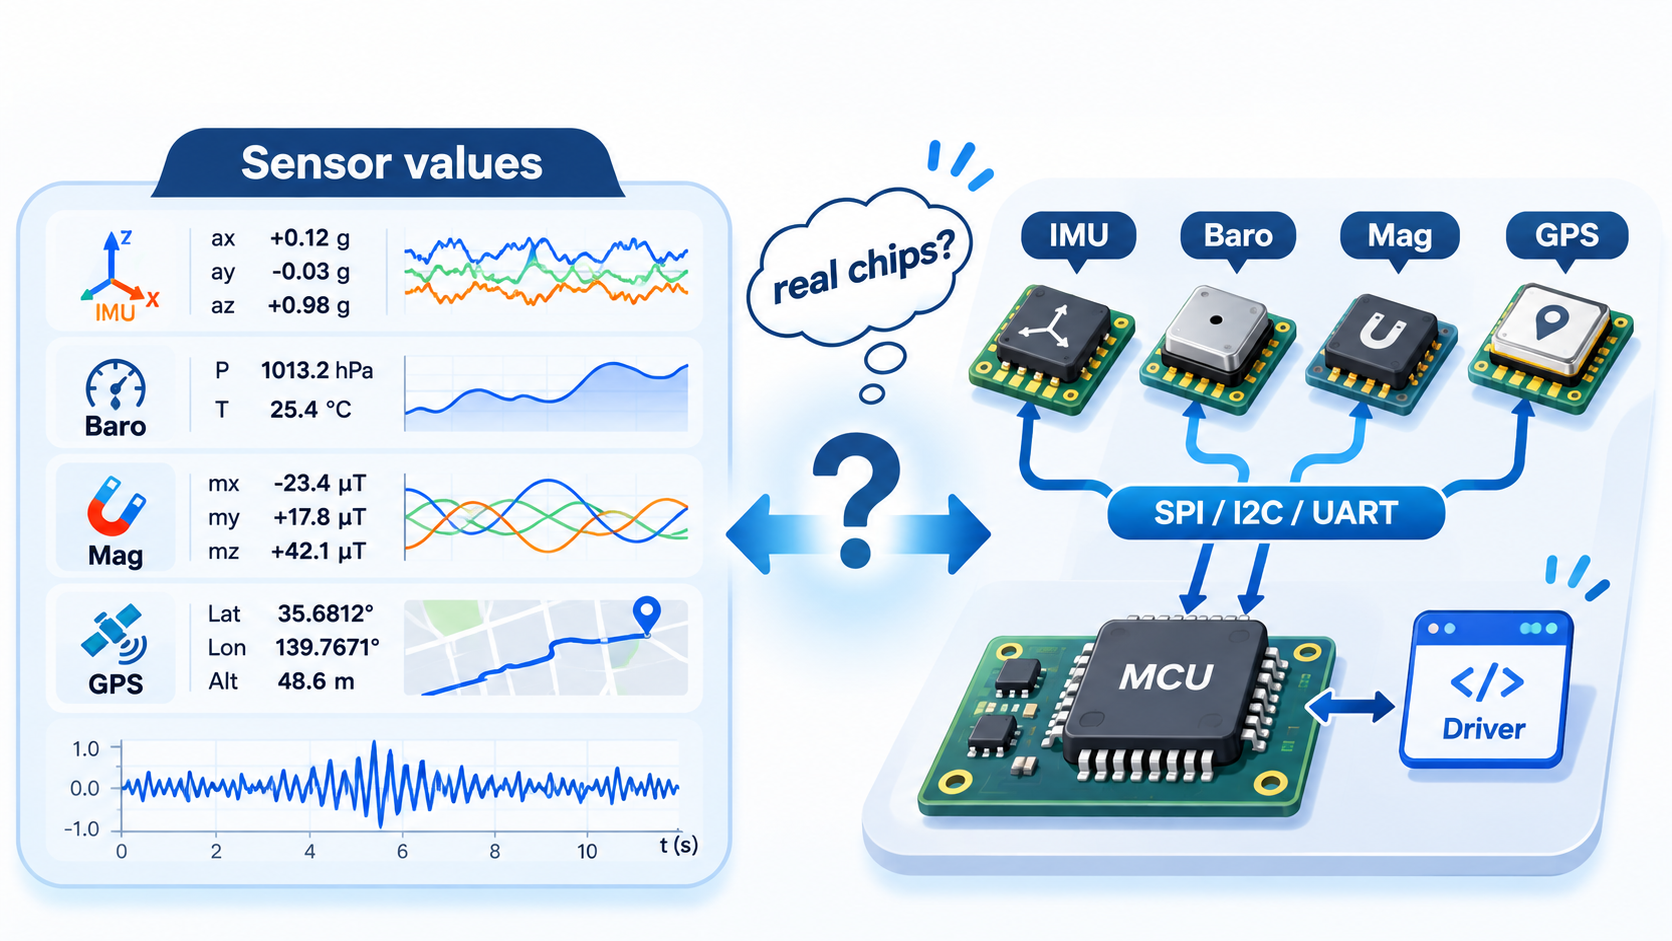
僕が最初に試したPX4のSITLでは、センサーの値はシミュレータからMAVLinkで届いていました。飛行制御や状態推定を試すには便利です。
でも、実機用のIMUドライバは? SPIやI2Cでチップを読む処理は? マイコンの割り込みは? DShotを出すタイマーとDMAは?
……そこは通っていなかった。
さらに、物理シミュレータでローターを故障させても、僕が使っていた構成には、その異常をESCのテレメトリとしてPX4に返す経路がありませんでした。機体のローターが止まったことと、PX4自身が故障を検知することは、別の話なんですね。
じゃあ、HITLがあるじゃないか
HITLなら実機のフライトコントローラーでPX4を動かせる。これでセンサーやESCも含めて確かめられる……と思って調べると、PX4の標準的なHITL構成では、実センサーを起動せず、シミュレータの値をMAVLinkで受け取ります。モーターも実際に回す試験ではありません。
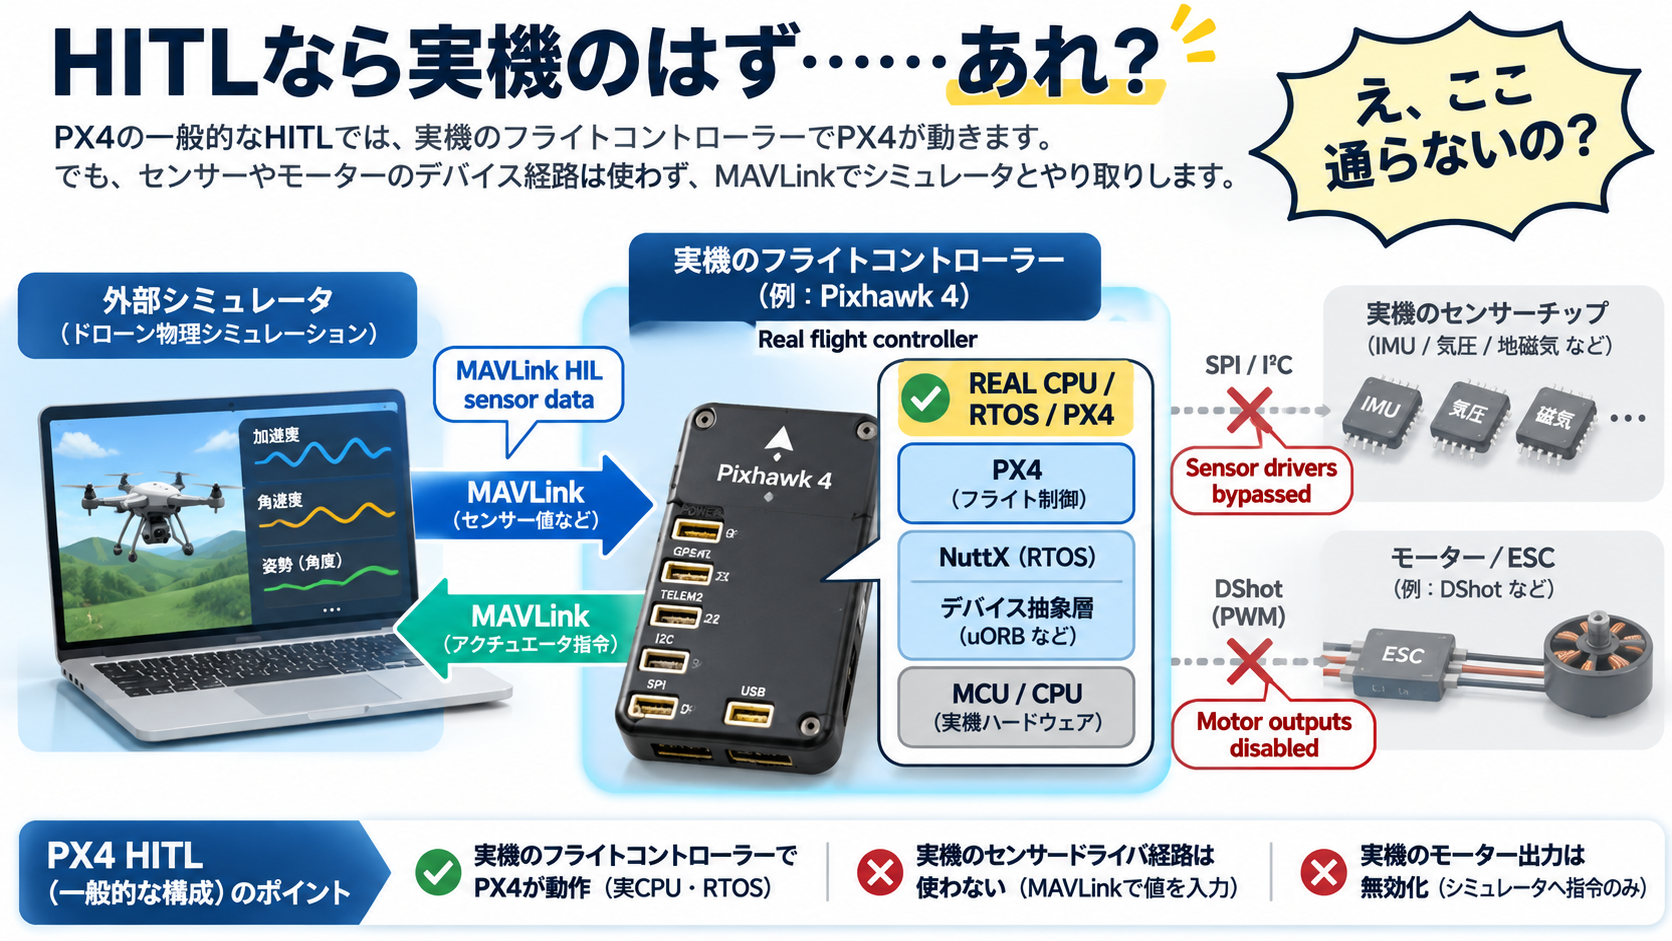
ほんまもんのセンサーやモーターデバイス、そこも使わんのかーーーーい!
もちろん、SITLもHITLも、それぞれ大事な検証方法です。SITLでは飛行制御や推定を試せるし、HITLでは実機のCPU・RTOS上で動作を確かめられる。ただ、僕が知りたかった「実機用ドライバからセンサーやESCまでの経路」は、まだ試せていない。
※ここでいうSITLは僕が最初に使ったMAVLink連携構成、HITLはPX4の標準的なシミュレーション構成の話です。すべてのSITL/HITLに同じ制約があるという意味ではありません。詳しくはPX4のシミュレーション資料とHITLの説明を参照してください。
じゃあ、そこも含めてシミュレーションしてみようか
実機用のPX4は改造せずに、そのまま動かす。その下に仮想のセンサーチップやESCを置き、さらに箱庭ドローンの機体物理までつなぐ。
そんなわけで、マイコンエミュレータAthrillと箱庭ドローンを組み合わせてみました。実際のセンサーやESCを使うのではなく、実機用ドライバが仮想デバイスとやり取りするところをPC上で確かめる実験です。
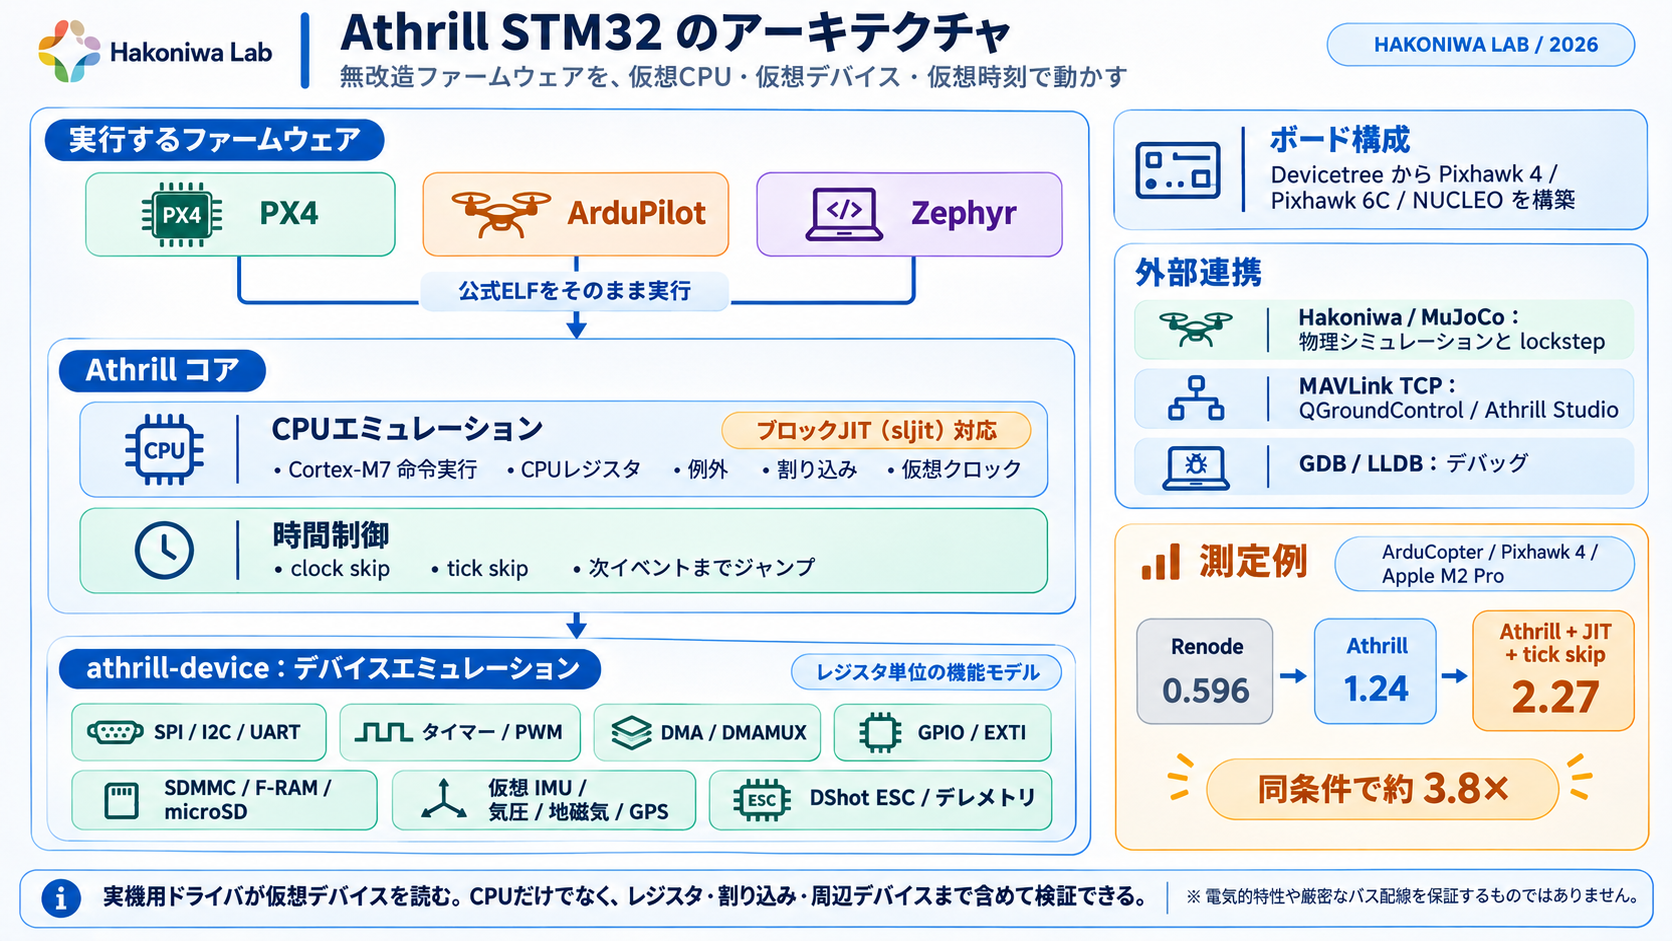
そこで、Athrillの出番。これ、CPUだけのエミュレータじゃないんです。
実機用のPX4をそのまま動かすには、CPUが命令を実行するだけでは足りません。レジスタの読み書き、割り込み、タイマー、DMA、そしてIMUやESCなど、ファームウェアが実際に触れるデバイスの振る舞いも必要です。
AthrillはCPUの命令とレジスタを再現し、athrill-deviceの仮想周辺デバイスと組み合わせて、そこまで動かします。ボード構成はDevicetreeから組み立てます。
しかも、無駄な時間は回さない
仮想時刻はCPU命令とデバイスのイベントを基準に進めます。CPUが待機していて何も起こらない時間は、次の割り込みなどのイベント時刻へジャンプする時間飛ばし(clock skip)。さらに、不要なデバイス更新を省くtick skipや、命令列をホスト側コードに変換するブロックJIT(sljit)も利用できます。
「レジスタや割り込みまでやったら、遅いのでは?」と思いますよね。ところが、公開した比較ではちょっと面白い結果になりました。
同条件のRenode比で約3.8倍。 Apple M2 Pro上で、ArduCopterの同一ELF・IMU 1個・仮想時刻20〜80秒を比較した結果です。これは今回のPX4×箱庭PILSのRTFではなく、特定条件でのAthrillとRenodeの比較です。Renode全般に対する優劣を示すものではありません。
なお、仮想デバイスはレジスタ単位の機能モデルです。実チップの電気的特性や厳密なバス転送時間まで再現するわけではありません。
仕組みや測定条件は、Athrillの高速化とデバイスモデルの設計、Renodeとの比較・再現手順にまとめています。Athrill STM32のリポジトリはこちら。
さて、このAthrillに箱庭ドローンの物理モデルをつないで、実機用PX4がどう反応するか試してみます。
さて、仮想ESCでモーターを止めたら、PX4は気づくのか?
まずは、起動時に「仮想時刻40秒でモーター3を停止」と仕込むシナリオを試しました。さらに今のAthrill Studioでは、ブラウザの地図でルートを引き、「点2でモーター3停止」などと予定して飛ばすこともできます。飛行中にStop 1〜4を押して、その場でモーターの停止を指示することもできます。
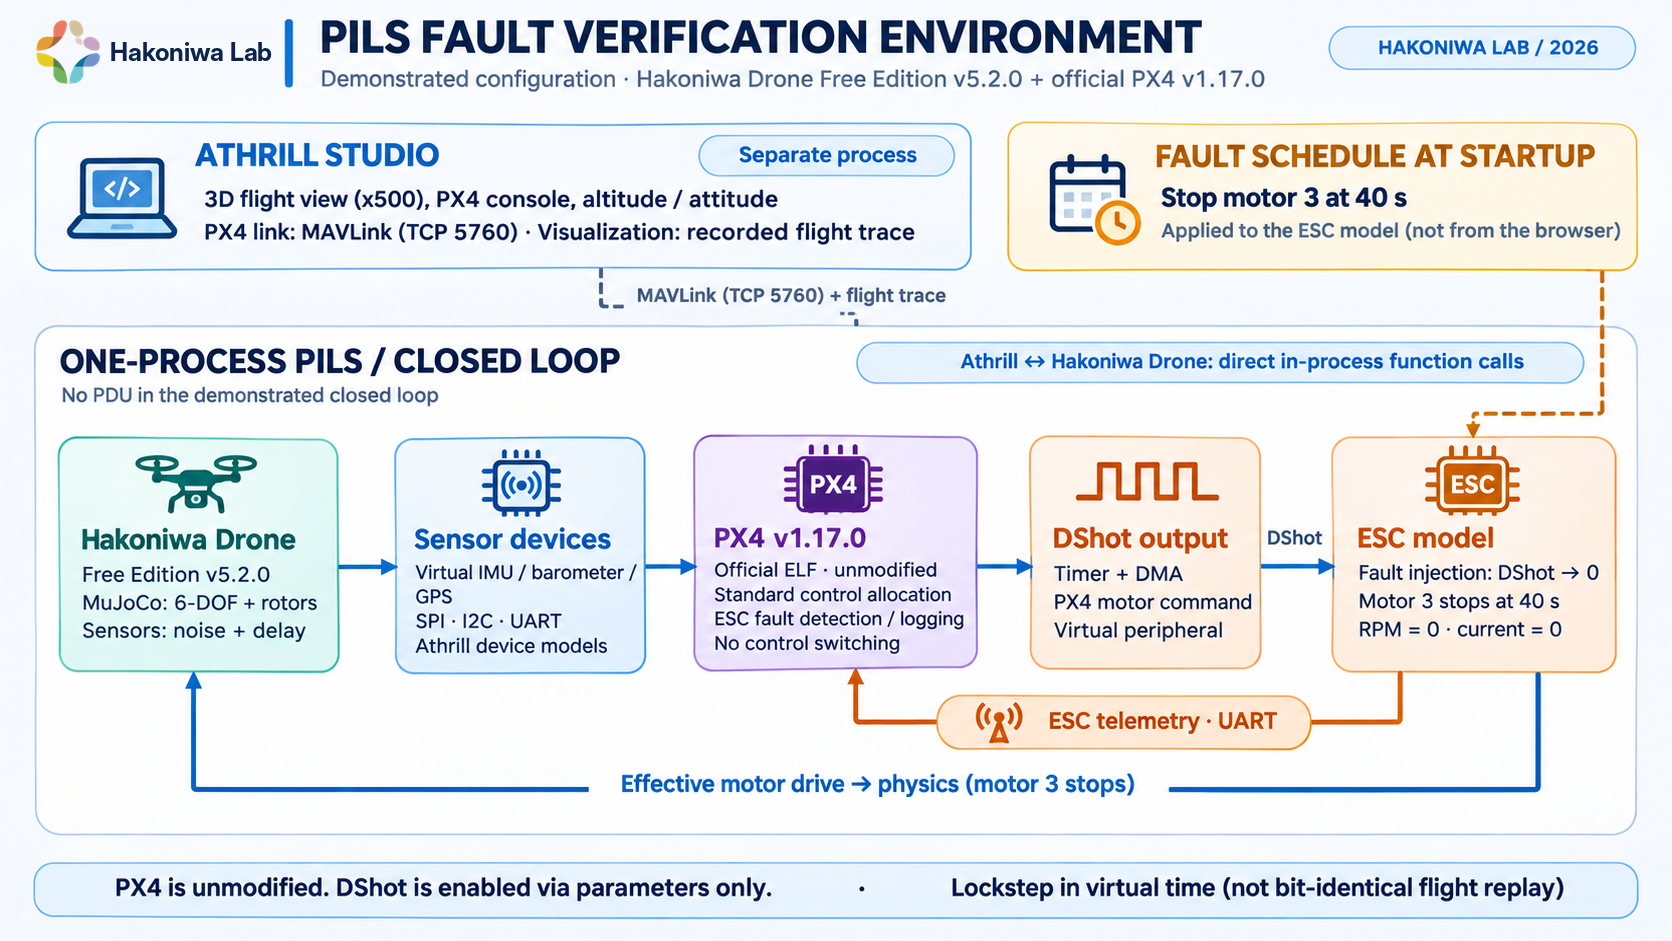
- 公式PX4をそのまま起動。 仮想Pixhawk 4上でPX4 v1.17.0のELFを動かし、センサードライバが仮想IMU・気圧・地磁気・GPSを読み取ります。DShot600はパラメータで有効にします。
- ESC側で故障を発生。 基本シナリオでは起動時に「仮想時間40秒でモーター3を停止」と設定。AthrillのESCモデルがそのモーターのDShot指令をゼロに置き換え、回転数0・電流0のテレメトリを返します。ブラウザからの停止操作も、同じESCモデルに反映されます。
- PX4が自分で検知。 標準のESCテレメトリ処理から
Motor failure detectedを報告。故障後の制御切り替えは行わず、機体は落下します。
ということで、動かしてみました。(約5分)
環境を用意して、仮想Pixhawk 4上のPX4を起動。x500を飛ばしたあと、モーター3が停止すると……PX4は本当に気づくのか? 実際の画面で確認できます。
動画では公開レシピによる準備、Athrill StudioでのPX4起動・飛行、ESC故障の検知までを紹介しています。後半では、ブラウザの地図でルートを引き、「点2でモーター3停止」と予定して飛ばしています。 YouTubeで直接見る
結局、SITL・HITL・今回のPILSは何が違う?
優劣というより、どこを通して検証するかの違いです。今回のPILS(Processor-in-the-Loop Simulation)は、SITLの置き換えではなく、実機試験に進む前に実機用ファームウェアとデバイスの接点を確かめる方法として作りました。
| 比較 | 一般的なPX4 SITL | PX4標準HITL | 今回のPILS |
|---|---|---|---|
| PX4の実行環境 | PC向けにビルドしたPX4 | 実際のフライトコントローラー上のPX4 | 仮想STM32上で、Pixhawk 4向け公式PX4 v1.17.0 ELFを無改造で実行 |
| センサー入力 | シミュレーション用の経路で値を取得 | 標準構成では実センサーを起動せず、MAVLinkのシミュレーション値を取得 | 仮想IMU・気圧・地磁気・GPSを、実機用PX4のドライバから読み取る |
| モーター・ESC | シミュレーション用のアクチュエータ出力 | 実モーターではなく、シミュレータに出力を渡す | 実機用DShot600ドライバ→仮想ESC→モーター物理。ESCテレメトリがPX4へ戻る |
| 主な強み | 制御・推定・飛行条件の探索 | 実CPU・RTOS上のフライトスタックの検証 | 実機用ドライバ・周辺デバイス経路・ESC故障検知までの確認 |
RTF(Real Time Factor)の高さは、このPILSの売りではありません。条件を多数回・高速に試すならSITLが向いています。CPU・デバイスをエミュレートするPILSは、そのぶん検証する範囲が違います。速度の直接比較値は、今回は示していません。
PILSで確認できても、実機の電気的特性や厳密なタイミングまで保証できるわけではありません。最後は実機試験が必要です。参考:PX4 Simulation Guide/HITL Guide
実機用ファームウェアまで含めた、1プロセスの閉ループ
箱庭ドローン無償版 v5.2.0がMuJoCoでx500の物理とセンサー値を計算し、Athrill内の仮想デバイスがPX4のドライバに届けます。PX4のDShot出力は仮想ESCを通ってローターの駆動に反映され、その結果が次のセンサー値になります。
Athrillと箱庭ドローンは同じプロセス内で関数を直接呼び出して連携します。この閉ループにPDUや共有メモリは使いません。一方、Athrill Studioは別プロセスで、PX4とのMAVLink(TCP 5760)通信と飛行記録(flight trace)を利用し、x500の3D表示、PX4コンソール、高さ・姿勢などをブラウザに表示します。
ブラウザからモーター停止を指定する場合、Studioが故障設定ファイル(ローターごとの倍率)を更新し、Athrill内のセンサーデバイスが仮想時刻20msごとに読み込んでESCモデルに反映します。PX4にMAVLinkで故障を直接通知するわけではありません。
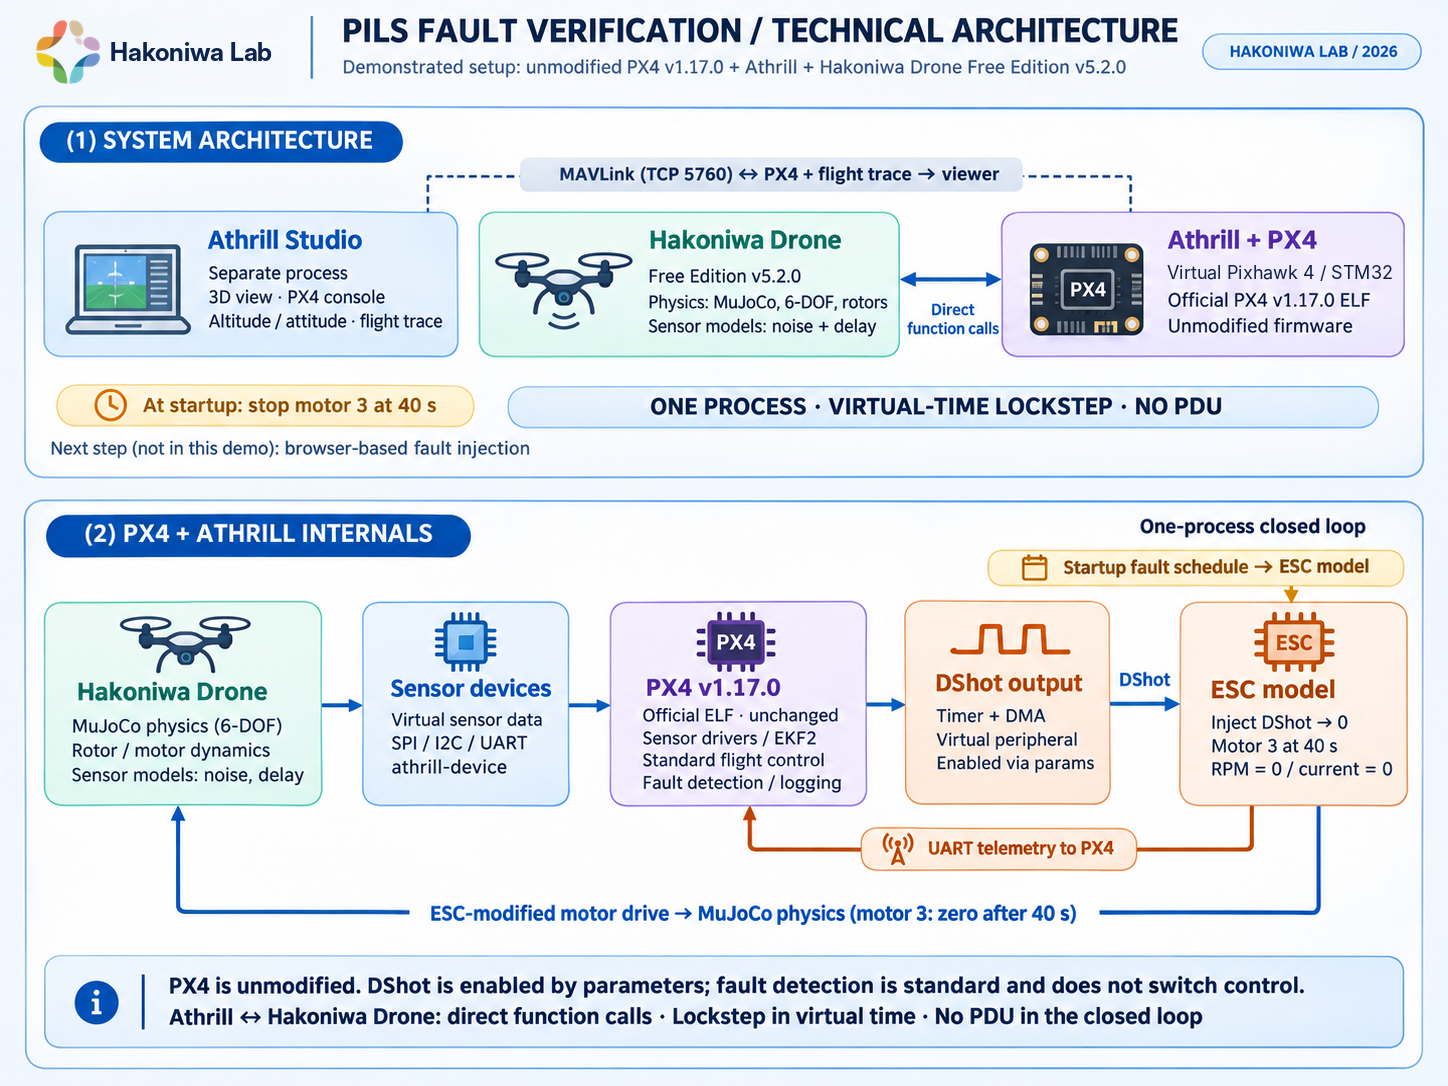
CPUと物理は仮想時刻で歩調を合わせます(lockstep)。ただし実時間動作時は外部MAVLink指令の到着時刻が影響するため、飛行結果は毎回ビット単位で一致するわけではありません。今回のセンサーモデル設定はノイズと遅延です。
どこまで確かめられた? どこから先は実機?
確認済み
- Pixhawk 4向け無改造PX4 v1.17.0の起動
- x500の離陸・2.5m付近でのホバリング・着陸
- 起動時に予定したモーター3の故障とPX4の検知・落下
- Studioでの3D飛行表示、コンソール、高さ・姿勢、ローター回転数の観察
- レシピから通常飛行・40秒でのモーター停止・ルート飛行中の予定地点での故障の3シナリオを実行し、PASS/FAILを確認
- ブラウザでルートとモーター停止地点を指定して飛ばし、PX4の故障検知を観察
今回の検証範囲外
- 実機の電気的特性、厳密な周辺回路タイミング、実機での安全性保証
- モーター停止以外の故障(電流異常、ESC通信断など)
- 故障後に残りのモーターへ制御を切り替え、飛行を継続する機能
- 複数機体、任意の自作ファームウェア、他のボードでの同一デモ
- 実時間入力を含む飛行のビット単位での完全再現
あなたのPCで試す
箱庭Business Packの公開レシピが、必要なソフトウェアを指定されたバージョンで取得し、構築・検証します。デモを試すためのフライトコントローラー、ESC、実機ドローン、GPUは不要です。
| 対応環境 | AppleシリコンMac(macOS 14以降)、Windows 11+WSL2(Ubuntu 24.04 / x86_64)。ルート飛行シナリオを含め、両環境で動作を確認済み。 |
| 必要なツール | Python 3.12、CMake、C/C++コンパイラ、git、curl、unzip、Ruby、ブラウザ。ディスク約2GB |
| 準備時間の実測例 | Apple M2 Proで約6分半、WSL2で約11分(空のフォルダから。ほとんどは初回の準備。WSL2はルート飛行追加後の計測で10.7分) |
git clone https://github.com/hakoniwalab/hakoniwa-business-pack.git
cd hakoniwa-business-pack
python3.12 tools/recipe/athrill_studio_px4.py configure
python3.12 tools/recipe/athrill_studio_px4.py fetch
python3.12 tools/recipe/athrill_studio_px4.py build
python3.12 tools/recipe/athrill_studio_px4.py prepare
python3.12 tools/recipe/athrill_studio_px4.py scenario
python3.12 tools/recipe/athrill_studio_px4.py startscenarioが通常飛行・40秒でのモーター停止・ルート飛行中の予定地点での故障の3つを実行し、PASS/FAILを表示します。続いてstartでAthrill Studioを起動し、http://localhost:8765/へアクセス。Holybro Pixhawk 4を選び、「motor 3 stops at 40 s」をRunすると固定時刻の故障を確認できます。ルート上で故障させる場合は、「fly a route and stop a motor from the browser」のプロファイルを選び、離陸後に地図をクリックしてルートと故障地点(例:点2でモーター3停止)を指定し、Fly routeを押します。飛行中のStop 1〜4で手動停止も試せます。
WSL2ではWindowsのブラウザから接続できるよう、Studioが全インターフェースで待ち受けます。同じネットワーク上の他の機器からも接続できるため、実行ネットワークの設定に注意してください。詳しい手順はAthrill StudioのREADMEを参照してください。
今回公開したもの
ローターの状態・振動の読み出しAPIなどを公開。今回のデモ機体は無償版で動作します。
STM32エミュレーション、DShot ESCと故障注入、JIT・tick skip、ウォッチドッグ関連機能。
実機向けファームウェアの起動・コンソール、x500の3D飛行、故障時の挙動の観察。
athrill-studio-px4-motor-fault:MacとWSL2で同じ手順による構築と3つのシナリオ実行を確認済み。
「PX4は本当に自分で故障を検知しているの?」と思ったら、ぜひレシピで確かめてみてください。今回の実験は、そんな素朴な疑問から始まりました。
ライセンスにご注意ください。箱庭ドローン無償版は非商用ライセンスで提供されています。商用利用を検討される場合は、別途ライセンス条件をご確認ください。Athrill関連コンポーネントやPX4の各ライセンスについては、それぞれの公開リポジトリをご参照ください。