DEVELOPMENT NOTE / 2026.10.19
道路ができた。次は、そこを走る車。
第1回では、道路をOpenDRIVE、シナリオをOpenSCENARIOとesminiで扱うと決めました。でも、高速道路のシナリオを試すには、もう1つ足りないものがありました。高速道路を走れる、乗用車とトラックです。初日に、まずこの2台を作りはじめました。
なぜ、新しく作ったのか
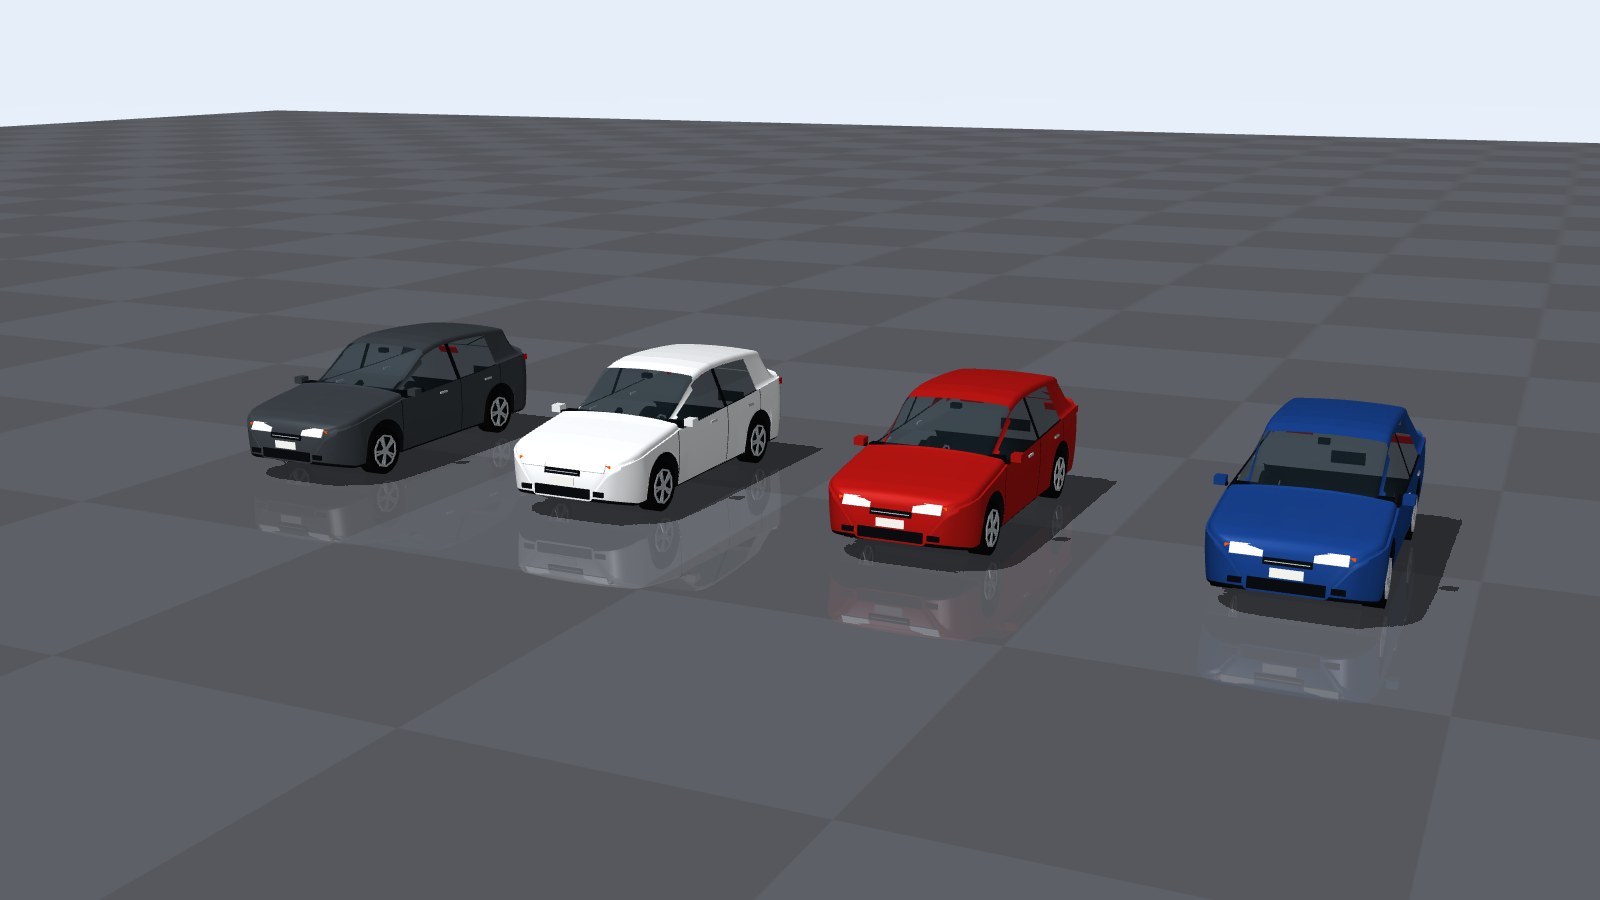
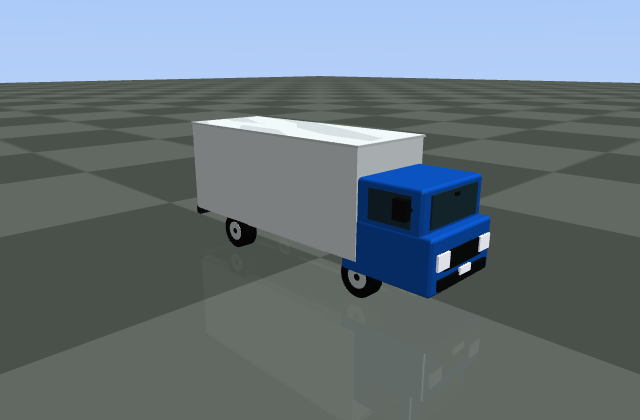
それまでの箱庭カーは、街の中を走る小さな配送ロボットやカートでした(幅1.2 m、長さ2.2 m、約300 kg)。大きさも重さも、高速道路の乗用車やトラックの代わりにはなりません。そこで、高速道路のシナリオ用に2台を新しく作りました。見た目と大きさは箱庭ラボで決め、モデルづくりと試験はAI(Codex)に頼みました。どちらも特定のメーカー・車種ではない、オリジナルの車です。
| 2号機(乗用車) | トラック | |
|---|---|---|
| 形 | 5ドアのコンパクトハッチバック | キャブオーバーの中型箱型トラック |
| 大きさ | 全長4.38 m、全幅1.78 m、全高1.52 m | 全長8.0 m、全幅2.3 m、全高3.2 m |
| 重さ | 1.2 t | 6 t(荷物込み) |
| 使いどころ | 自分の車、まわりの車 | 前を走る車 |
「それらしく走る」を、数字で確かめた
細かいタイヤのモデルは作らず、加速・ブレーキ・車線変更が、本物の車の目安に入ることを合格の条件にしました。平らな直線で測った結果です。トラックは荷物込みの6 tで測っていて、加速は 0→80 km/h で測りました。最高速度は目安に届いていません。
| 試験 | 2号機(目安) | 2号機(結果) | トラック(目安) | トラック(結果) |
|---|---|---|---|---|
| 加速 | 0→100 km/hで約10秒 | 11.6 秒 | 0→100 km/hで約25秒 | 0→80 km/hで25.4 秒 |
| 最高速度 | 150 km/h以上 | 153 km/h | 120 km/h以上 | 108 km/h(目安に届かず) |
| 急ブレーキ(乾いた路面) | 7〜8 m/s² | 7.6 m/s² | 5〜6 m/s² | 5.7 m/s² |
| 時速80 kmを保つ | ぶれ ±1 km/h以内 | ほぼ0 | ぶれ ±1 km/h以内 | ほぼ0 |
| 高速での車線変更 | 発散しない | 横に3.0 m、横の加速度0.57 m/s² | 発散しない | 横に3.6 m、横の加速度1.0 m/s² |
ハンドルの切る速さに上限を持たせ、加速度(アクセルとブレーキ)の指令でも動かせるようにしました。運転者のモデルや、前の車に合わせて速度を保つ制御(ACC)から、そのまま操作できます。路面の摩擦を変える既存の機能も、そのまま効きます。
運転席からの眺め
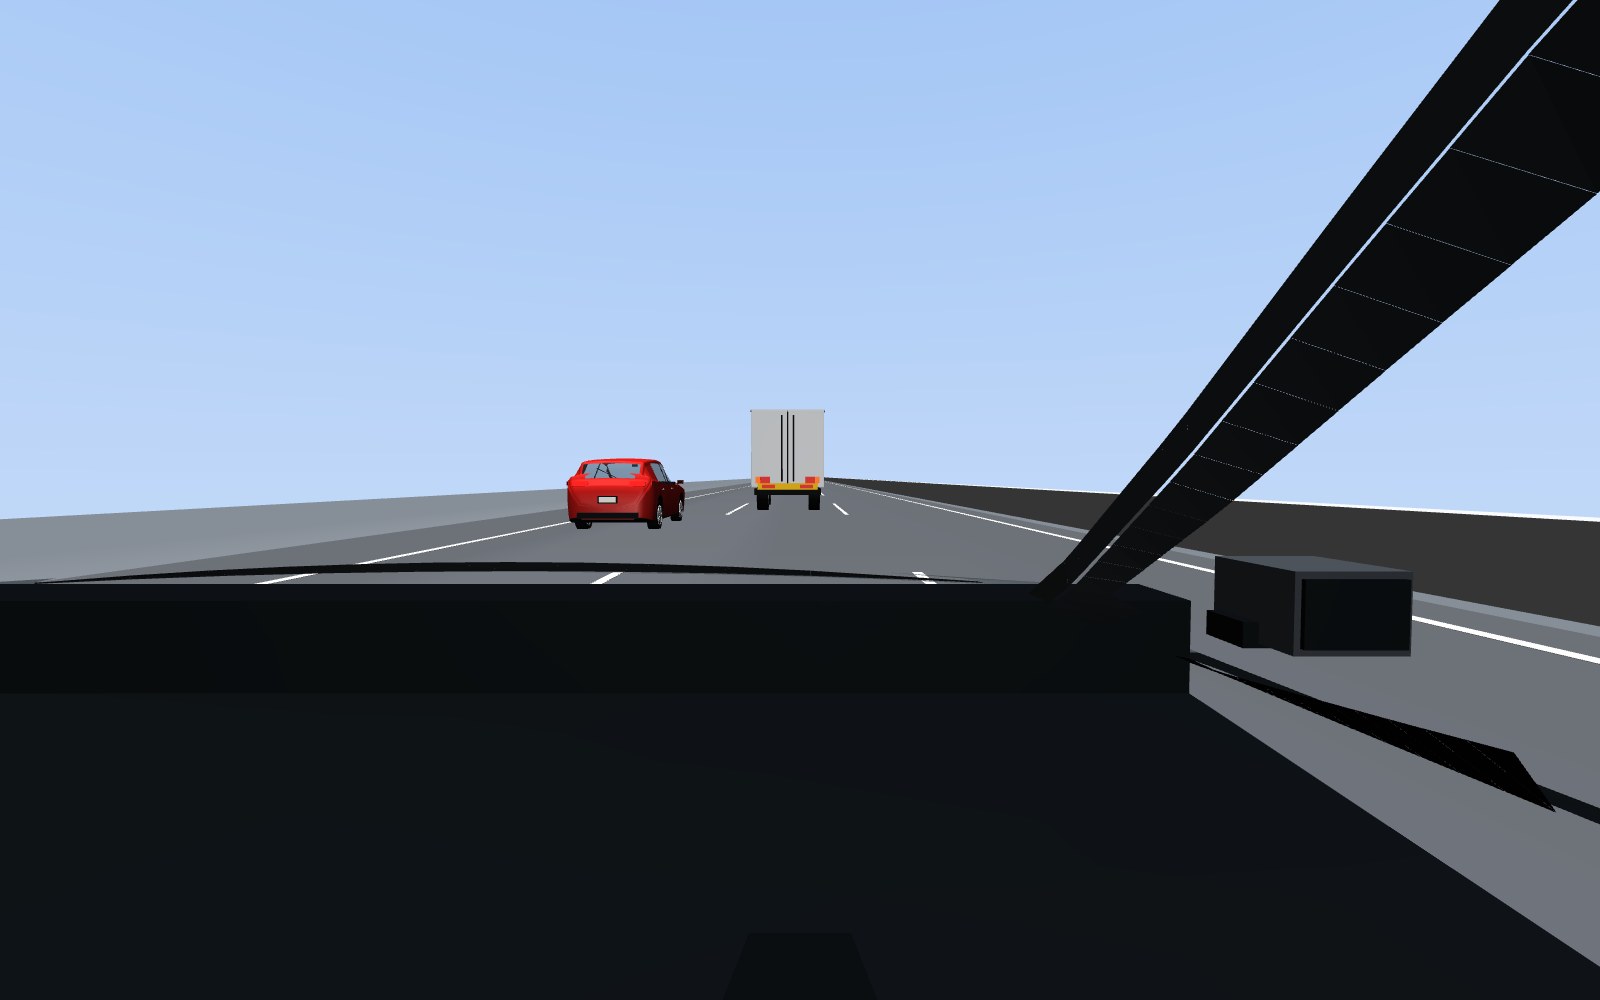
2台とも、運転者の目の位置を持っています(2号機は地面から1.15 m、トラックは2.2 m)。運転席からの視点でシナリオを見ることができ、「前のトラックに隠れて、その先が見えない」といった状況も、目の高さで確かめられます。
これから
2号機とトラックは、オープンソースとして公開しています(車体のモデルはhakoniwa-mbody-registry、Urban Mobilityのアセット)。Urban Mobilityの街の中でも走らせられます。次回は、この2号機で、esminiの見本の道路を全部走らせます。
※ 箱庭シナリオPROは開発中です。製品としての提供範囲・時期は未定です。シミュレーション結果は、実際の車両の走行性能・安全性を保証しません。
※ 箱庭カー2号機と箱庭トラックは、特定のメーカー・車種を示すものではありません。