シミュレーションのセンサーは、きれいすぎる。
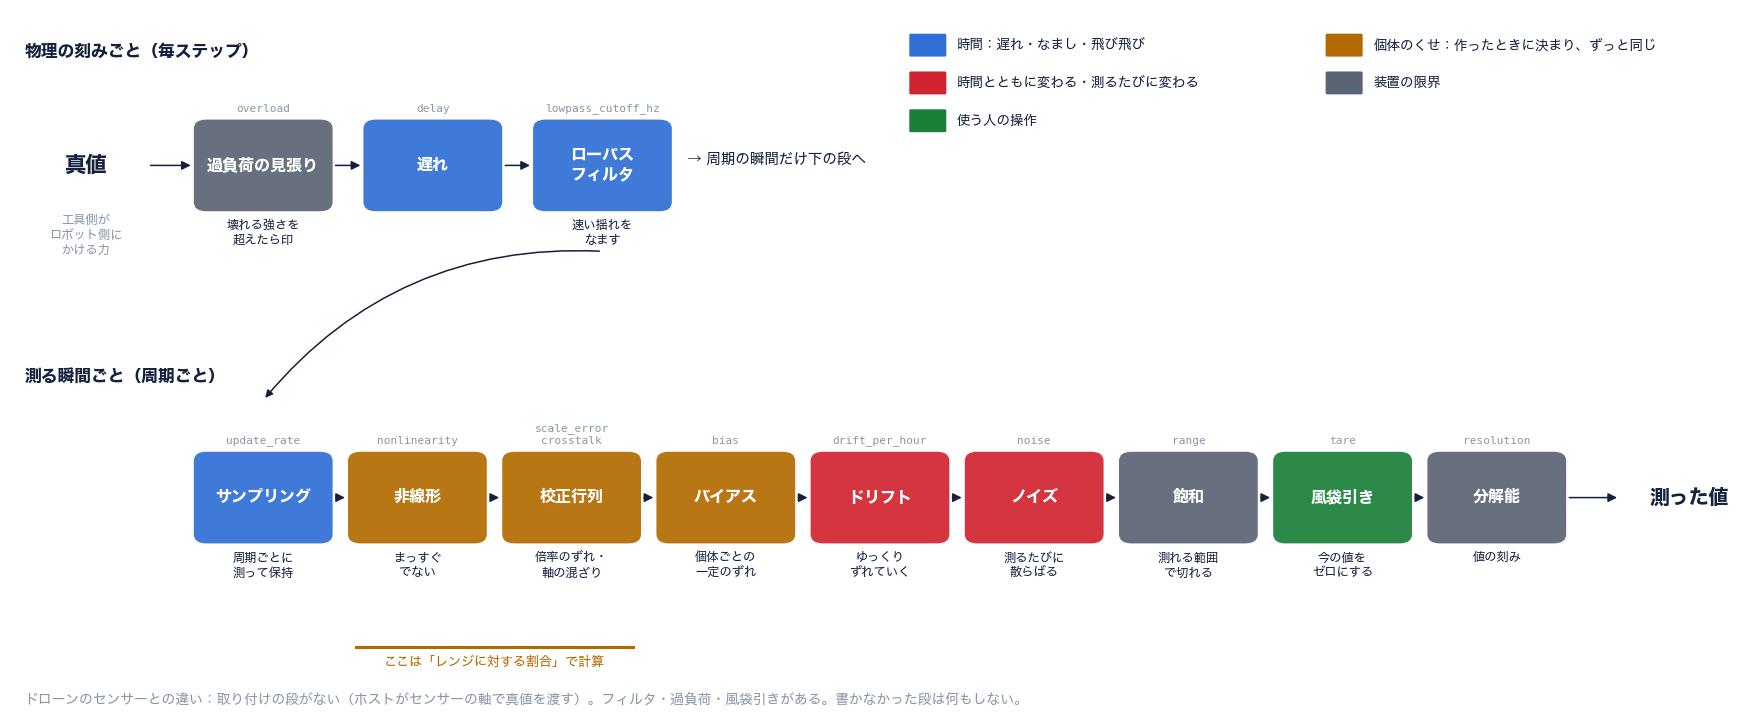
物理エンジンが計算した「真の値」には、実機のセンサーにある雑音、バイアス、ドリフト、分解能、遅れがなく、腕が動くときの揺れも乗っていません。箱庭センサーPRO は、その真の値を、実機らしい測定値に変えます。箱庭ラボが開発し、提供・サポートする製品です。
実機のデータと照合し、仕様とテストを公開する。
ラインナップ
| 用途 | センサー | 再現できること(例) |
|---|---|---|
| ロボットアーム | 力覚(6 軸)+振動モデル | 軸ごとの雑音、バイアス、ドリフト、軸間干渉、レンジと過負荷、ゼロ点合わせ、動く腕の揺れ(減速機の回転に追従する線、腕のたわみ、1回ごとのばらつき、荷重の向き) |
| 関節(エンコーダ、関節トルク) | 分解能(カウント)、オフセット、周期誤差、バックラッシュ、たわみ、雑音、遅れ | |
| ドローン | IMU(ジャイロ、加速度)、地磁気、気圧、GNSS | スケール誤差と他軸感度、オフセット、雑音、ドリフト、遅れ、分解能、飽和、標準大気、位置の誤差 |
| 周りを見る | 2D・3D LiDAR(回転式・一括)、測距センサー | 距離帯ごとの精度、分解能、レンジ、反射なし、走査中の動きによる点群のずれ |
| カメラ | 深度カメラ、RGB カメラ(単眼・ステレオ) | 距離の精度、分解能、画素ごとの雑音 |
提供の形:センサーライブラリ(C++17、バイナリ)を、箱庭ロボットランタイムと箱庭ドローンPRO からセンサーの名前で選んで使います。外部センサープラグインで、箱庭ドローンPRO の機体に LiDAR・カメラ・測距センサーを後から取り付けられます。
1データシートの値で設定し、一つずつ外せる
雑音、バイアス、ドリフト、分解能、遅れなどを、データシートに書かれた値で設定します。誤差は一つずつ入れたり外したりでき、全部外すと真の値に戻ります。どの誤差が結果に効いているのかを切り分けられます。
2実機のデータと照合している
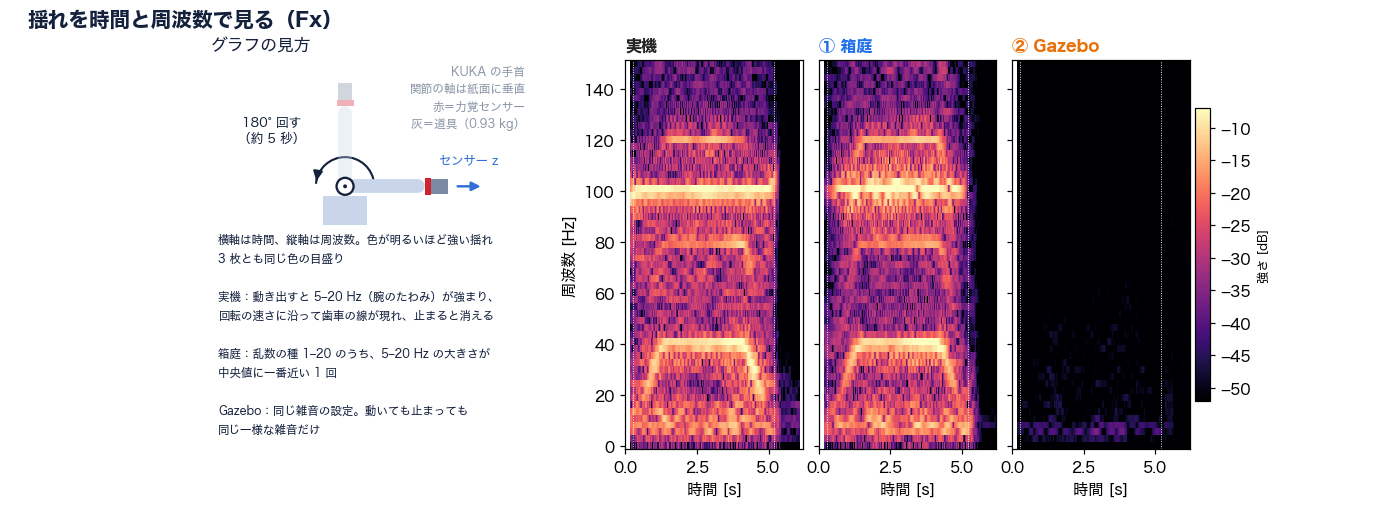
公開されている実機の記録(KUKA LBR Med 14 の手首に ATI Gamma の力覚センサー)と、同じ動きで比べています。
| 比べたもの | 結果 |
|---|---|
| 止まっているときの雑音 | 実機の 0.88–1.07 倍(6 軸) |
| 止まっていても残る腕の揺れ | 実機と同じ約 9.5 Hz に山 |
| 動いているときの揺れ(5–20 Hz) | 実機の 0.77–1.30 倍(6 軸) |
| 腕の角度とともに変わる揺れの向き | 相関:実機 0.80、箱庭 0.86 |
合わないところも含めて、方法とデータを公開しています。実機との比較を見る →
実機と箱庭を、同じ動きで重ねて見る 約 20 秒
KUKA の腕が道具を 180° 回すときの、手首の力覚センサーの生の値です。黒が実機(ATI Gamma)、オレンジが箱庭(MuJoCo + 振動モデル + 箱庭センサーPRO)。重力による変化も、その上に乗る揺れも、周波数ごとの歯車の線も重なります。
実機データ:A. Skrede, Zenodo, doi:10.5281/zenodo.11096791(CC BY 4.0)。腕の姿勢は推定です。
3センサーの実装だけを入れ替えて、比べられる
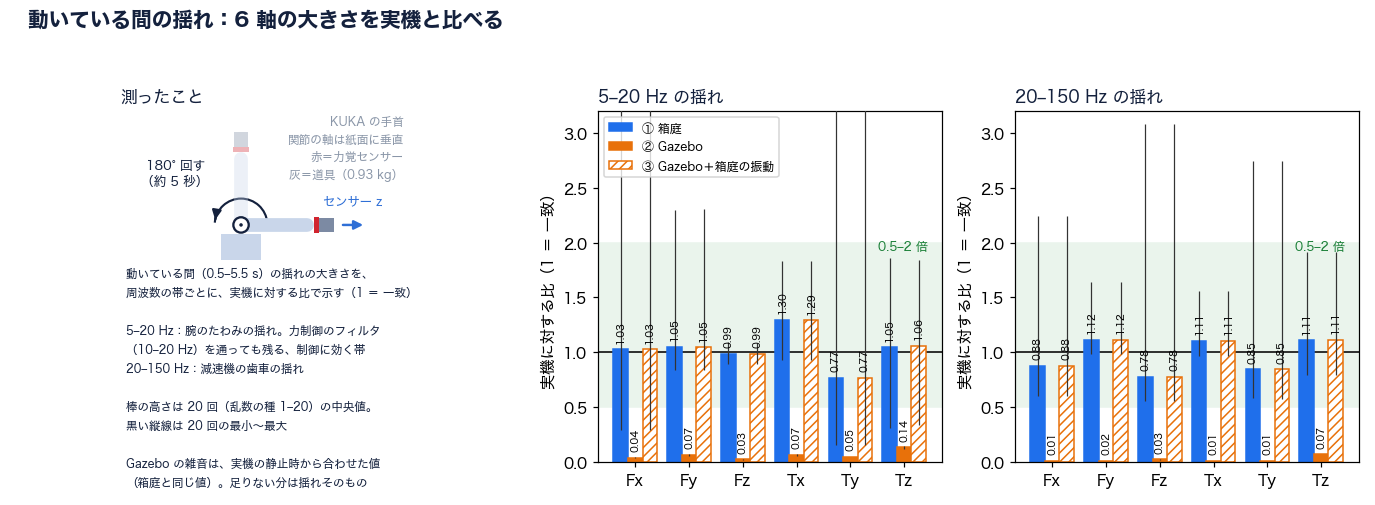
箱庭では、物理(MuJoCo)とセンサーの実装が分かれていて、公開の共通インタフェース(hakoniwa-sensor-adapter、MIT ライセンス)でつながっています。同じ物理の上で、箱庭センサーPRO と Gazebo のセンサー(gz-sensors)を入れ替え、同じ実機データと比べました。動いているときの揺れは、Gazebo のセンサーでは実機の 0.03–0.14 倍、箱庭センサーPRO では 0.77–1.30 倍です。
4仕様とテストを公開している
センサーが何を測り、どんな誤差をどう計算するかを、番号つきの要求として公開しています。配布するバイナリは、要求に対応づけたテストで確かめてから出しています(v0.2.0:macOS と Linux で 275 本中 275 本合格、Linux 版は Windows 11 の WSL2 でも確認)。どのテストがどの要求を確かめているかは要求ごとの表にあります。乱数の種を決めれば、出力はビット単位で同じになります。
※ テストが確かめるのは、公開した仕様どおりに動くことです。特定の製品のセンサーと値が一致することを保証するものではありません。
5自分の PC で、3 分で確かめられる
箱庭ビジネスパックのレシピで、空のフォルダから、配布しているバイナリをリリースのときと同じテストで確かめられます。配布物と部品は決まった版を落とし、SHA-256 で確かめます。
- Mac(Apple silicon)で 2 分 47 秒
- Windows 11 の WSL2 で 3 分 04 秒
- GPU も sudo も不要、作業フォルダの外には何も入れない
動作環境
| プラットフォーム | macOS(Apple silicon)、Ubuntu 24.04(x86-64、Windows 11 の WSL2 を含む) |
|---|---|
| 言語 | C++17 |
| 提供形態 | ライブラリとヘッダー(バイナリ)、外部センサープラグイン |
| 必要なもの | MuJoCo 3.16.0。カメラの描画には OpenGL と GLFW 3.3 以上。外部センサープラグインには箱庭のコアライブラリ |
Windows のネイティブ環境には、まだ対応していません。v0.2.0 のリリース →
ライセンス
- 個人利用、学術研究、教育、非商用の研究開発などには無償で使えます。
- 商用利用には商用ライセンスが必要です。